Accueil › RTK et navigation autonome
RTK · navigation autonome
RTK et navigation autonome, au centimètre.
Positionnement GNSS RTK, génération de trajectoires, guidage et supervision : nous rendons vos machines capables de travailler seules, avec une précision centimétrique.
En bref
Le RTK (Real Time Kinematic) corrige en temps réel la position fournie par les satellites GNSS à l'aide d'une station de référence, pour atteindre une précision de l'ordre du centimètre. C'est la base du guidage automatique des machines agricoles et des robots terrestres.
- Positionnement GNSS RTK centimétrique
- Navigation autonome temps réel
- Génération de trajectoires et de missions
- Application d'arpentage au centimètre
- Supervision en temps réel
- Référence : robot TOOGO
Du relevé terrain à la mission exécutée par le robot
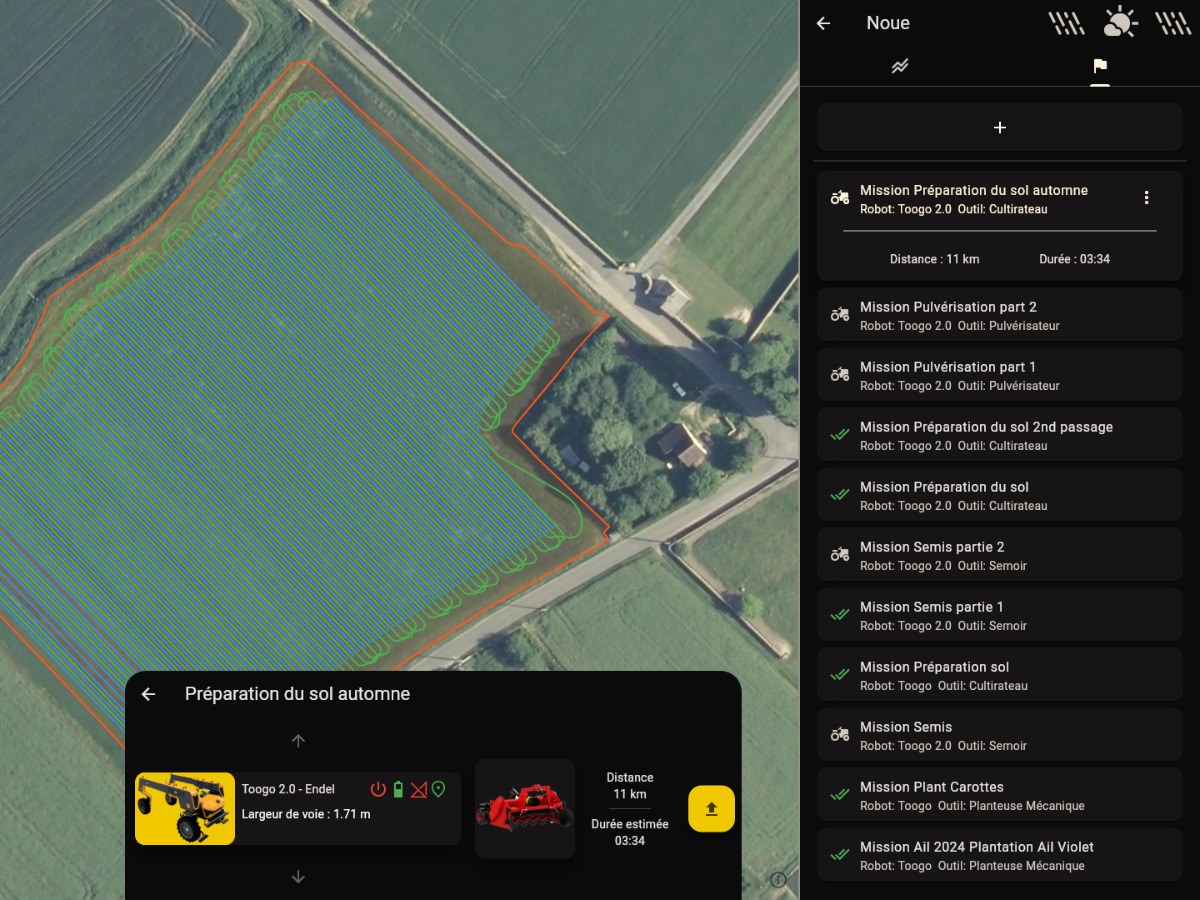
Sur le robot TOOGO, nous avons développé toute la chaîne : une application d'arpentage relève les contours de la parcelle et les rangs au centimètre ; une application de génération de missions calcule les trajectoires optimales ; le logiciel embarqué temps réel guide le robot en RTK ; l'opérateur supervise la mission à distance.
Cette chaîne se transpose à d'autres machines : engins agricoles, machines de chantier et robots de service.
Nos développements
Positionnement RTK
Intégration de récepteurs GNSS RTK, correction, fiabilisation.
Navigation temps réel
Suivi de trajectoire, régulation, gestion des demi-tours.
Génération de missions
Calcul des rangs, optimisation de l'angle de travail.
Arpentage
Relevé de parcelles et de rangs au centimètre, sur mobile.
Supervision
Suivi temps réel, télémétrie, téléopération.
Machines existantes
Rendre autonome une machine en service : capteurs, commande, sécurité.
Technologies
De la précision à la fiabilité
Obtenir une position au centimètre en plein champ est aujourd'hui accessible ; la tenir toute une journée de travail l'est moins. Masquage par une haie ou un bâtiment, perte momentanée des corrections, multi-trajets : un système de navigation professionnel doit détecter ces situations, dégrader proprement son comportement et, si nécessaire, s'arrêter en sécurité.
C'est pourquoi nous traitons la navigation comme un système complet : récepteur et corrections RTK, surveillance de la qualité du positionnement, suivi de trajectoire adapté à la cinématique de la machine, gestion des demi-tours en bout de rang, et lien avec le calculateur de sécurité.
La chaîne complète développée pour TOOGO
- Arpentage : l'opérateur relève sur mobile le contour de la parcelle et le premier rang, au centimètre.
- Configuration : largeur de rang, type de rangs (droits ou courbes), outil et réglages de la mission.
- Génération : l'application calcule les trajectoires et optimise l'angle des rangs pour maximiser la surface travaillée.
- Exécution : la mission est envoyée au robot, qui la suit en autonomie avec le guidage RTK.
- Supervision : suivi en temps réel de l'avancement, de l'état du robot et de la mission.
Questions fréquentes
Qu'est-ce que le RTK ?
Le RTK (Real Time Kinematic) est une technique de correction du positionnement GNSS qui permet d'atteindre une précision de l'ordre du centimètre, indispensable au guidage automatique de machines.
Pouvez-vous rendre une machine existante autonome ?
Oui : intégration du RTK, des capteurs, de la commande et du logiciel de navigation, avec les fonctions de sécurité associées.
Quelle précision attendre du RTK ?
Avec des corrections de qualité, la précision est de l'ordre du centimètre ; l'application d'arpentage de TOOGO affiche en direct une précision centimétrique pour chaque point relevé.
Parlons de votre projet.
Premier échange de 30 minutes, sans engagement, avec un responsable technique.